


Sommaire
- « Réentraînable », qu’est-ce que cela veut dire ici ?
- Où vit ce logiciel, et sous quelle licence ?
- À quoi ressemble une politique une fois embarquée ?
- Faut-il un laboratoire pour en entraîner une ?
- Comment un comportement passe-t-il de l’écran au robot ?
- Qu’est-ce qui reste fermé, et qu’est-ce qui reste inconnu ?
Questions-réponses
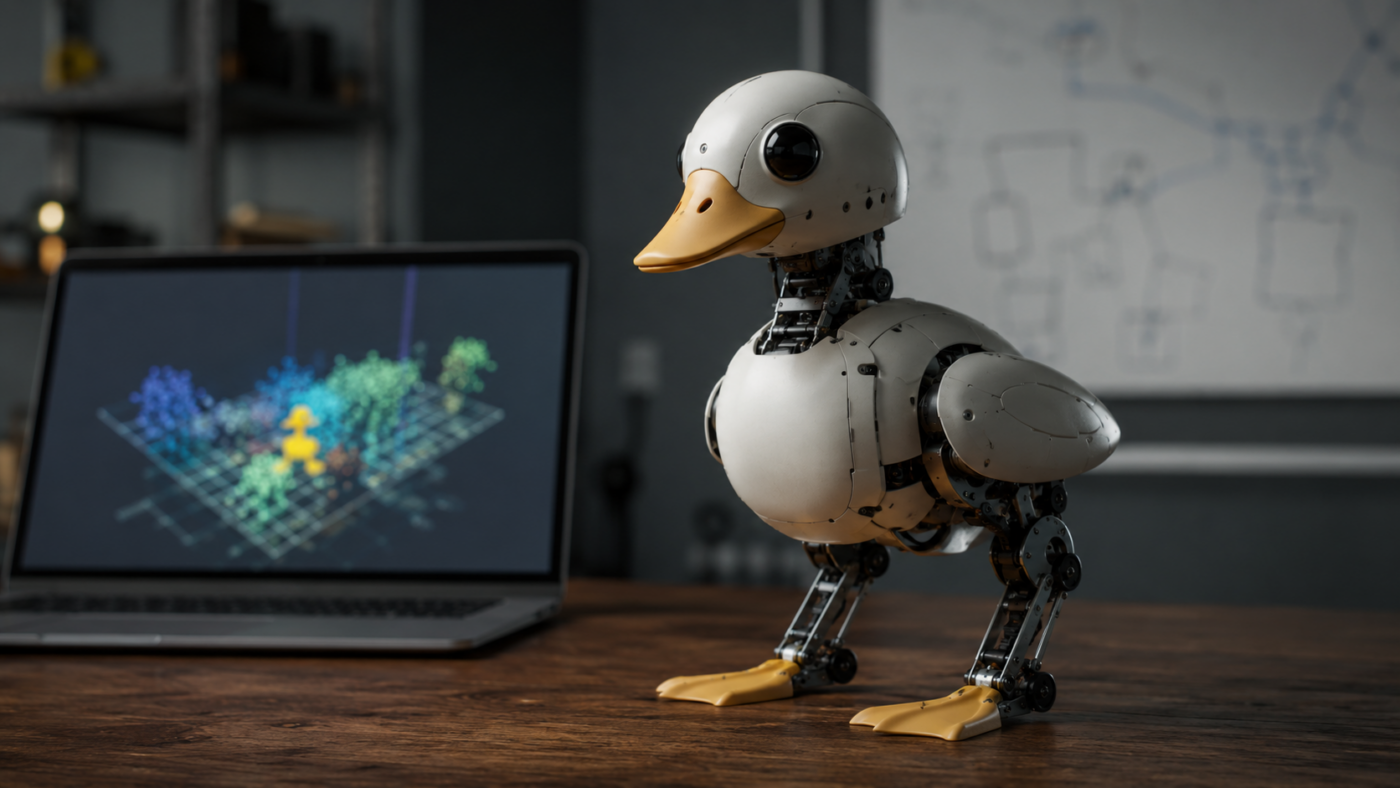
Que faut-il savoir faire pour apprendre un huitième tour à un robot vendu « réentraînable » ? Pollen Robotics, société bordelaise devenue filiale de Hugging Face, a ouvert le 27 août 2026 les précommandes du Microduck, un bipède de 25 centimètres livré avec sept comportements déjà entraînés et une pile logicielle entière publiée sous licence Apache-2.0.
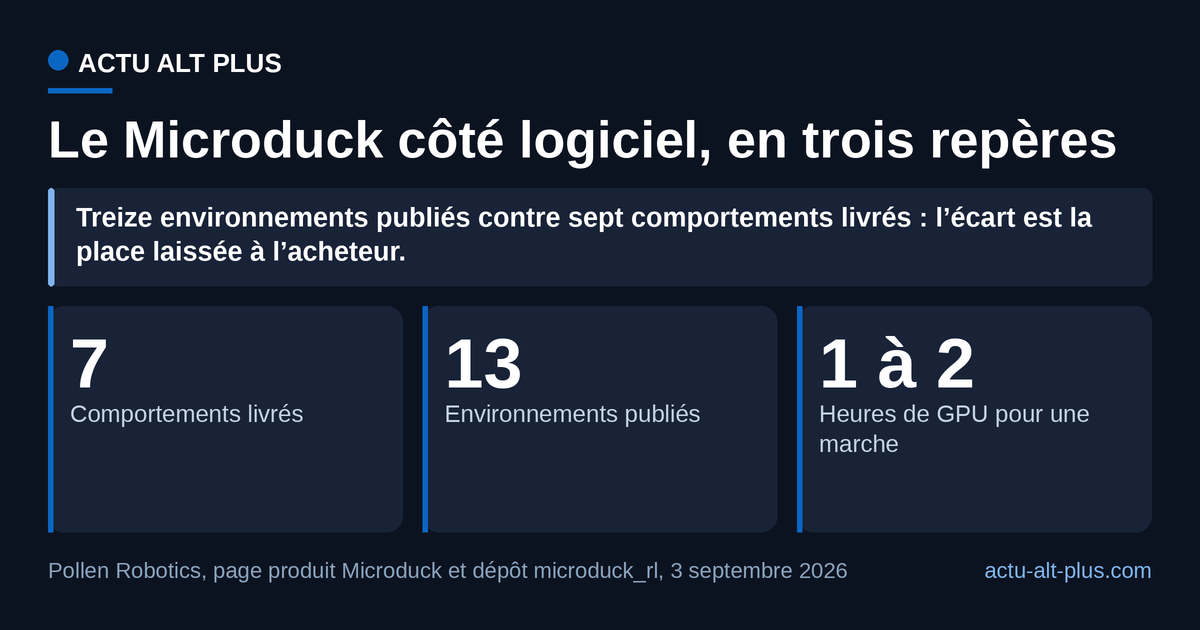
Le Microduck de Pollen Robotics, société bordelaise passée sous Hugging Face, est livré depuis le 27 août 2026 avec sept comportements pré-entraînés, quand son dépôt d’entraînement public en liste treize sous licence Apache-2.0. AAP détaillait le 28 août le prix et la fiche technique de l’appareil sans ouvrir la boîte logicielle. C’est elle qui décide de ce qui se passe après l’achat.
« Réentraînable », qu’est-ce que cela veut dire ici ?
Que chaque geste du robot est un fichier qui peut être refait. Pollen Robotics tient sa promesse en une ligne sur sa page produit : « Every behaviour is a policy you can retrain on your own machine ».
Concrètement, le canard n’exécute pas un programme écrit à la main. Il exécute une politique : un réseau entraîné par essais et erreurs, qui lit l’état des capteurs et décide de la position des 15 moteurs. Modifier un comportement ne consiste donc pas à corriger une ligne de code, mais à relancer un entraînement.
Où vit ce logiciel, et sous quelle licence ?
Dans deux dépôts, pas un. Le premier, pollen-robotics/microduck, porte la couche de contrôle écrite en Rust qui tourne à bord sur un processeur Rockchip RK3566 : boucle de commande, bus moteurs, flux caméra, manette. Sa page de présentation renvoie ailleurs pour l’apprentissage : « The policies it runs are trained next door, in microduck_rl ».
Les deux dépôts sont sous Apache-2.0. AAP distinguait le 13 août 2026 libre, open source et poids ouverts : le Microduck coche les deux premières cases, code et politiques publiés. Une réserve figure quand même dans le dépôt d’entraînement, où les fichiers de modèle 3D sont placés en Creative Commons BY-SA-NC, donc hors usage commercial.

La frontière de l’ouverture ne passe donc pas entre le matériel et le logiciel : elle passe à l’intérieur du logiciel lui-même.
À quoi ressemble une politique une fois embarquée ?
À une décision toutes les 20 millisecondes. La page produit annonce une boucle de politique embarquée à 50 Hz, alimentée par une caméra, un LiDAR et deux centrales inertielles, le tout pour 800 grammes et 25 centimètres. Cinquante fois par seconde, le réseau relit ses capteurs et repositionne les moteurs.
Le format de sortie compte autant que le contenu. Les politiques sont exportées en ONNX, un format d’échange lisible par d’autres outils, avant d’être installées sur la machine. Rien n’est figé dans le robot au moment de la fabrication.
Faut-il un laboratoire pour en entraîner une ?
Non, mais il faut une carte graphique. Le dépôt microduck_rl l’écrit sans détour : « Requires a CUDA GPU (training runs through MuJoCo Warp) ». L’installation tient dans une commande, uv sync, et l’entraînement d’une marche utilisable est annoncé à « ~1-2 h for a usable gait at 4096 envs ».
Ce nombre de 4 096 est le vrai sujet : ce sont autant de canards simulés qui apprennent en même temps. Selon nos calculs, et à supposer que chacun tourne au rythme du temps réel, une à deux heures de carte graphique valent entre 171 et 341 jours de chutes pour un seul robot posé sur une table (4 096 heures cumulées divisées par 24).
Trois repères suffisent à situer ce que la boîte apporte et ce qu’elle laisse à faire.
Reprendre ce graphique ou citer ce chiffre
Citez ce chiffre en mentionnant Actu Alt Plus :
Ou réutilisez ce graphique librement sur votre site, attribution incluse :
Les treize entrées du dépôt ne valent pas treize tours de plus : plusieurs déclinent la même tâche sur sol plat et sur sol accidenté.
Comment un comportement passe-t-il de l’écran au robot ?
Par une chaîne courte et documentée. L’entraînement tourne dans MuJoCo Warp avec l’algorithme PPO, puis le dépôt applique une randomisation du domaine, une simulation du jeu mécanique (un degré dans les engrenages) et un modèle d’actionneur maison. Ces brouillages volontaires servent à ce que la politique survive au passage du simulateur au canard réel.
Viennent ensuite trois gestes : exporter en ONNX avec scripts/export.py, publier le fichier sur le Hub de Hugging Face avec uv run publish, puis l’installer et le déclencher sur le robot avec robotctl policy add et robotctl robot do. Le constructeur a filmé ce passage du simulateur au robot réel.
Qu’est-ce qui reste fermé, et qu’est-ce qui reste inconnu ?
Le matériel et le calendrier. New Atlas décrit Pollen Robotics comme une filiale rachetée par Hugging Face et situe le Microduck face à des robots entraînables venus de Chine à plusieurs milliers de dollars, et face à un modèle américain à 1 700 dollars.
Côté livraison, la boutique de l’entreprise visait de premières expéditions avant Noël 2026 et affiche désormais, pour les nouvelles commandes, une estimation de 4 à 6 mois. Le prix indiqué au 3 septembre 2026 est de 399 dollars hors taxes et frais de port, 340 euros sur la boutique européenne. Aucun essai n’a été mené par la rédaction : ces documents disent ce que la pile logicielle permet, pas ce que le canard fait sur un tapis.
Votre réaction :
Article créé en collaboration avec l’IA.
Les plus lus
- 1
 Taratata 600 : la date d’enregistrement et celle de diffusion
- 2
 Mondiaux de cyclisme : le maillot arc-en-ciel rapporte 8 000 euros, moins qu’une étape du Tour
- 3
 Prix du roman Fnac 2026 : « C’était ça ou mourir » lauréat
- 4
 Résultats des évaluations nationales 2026, dès le 21 septembre
- 5
 Résultat du Super Loto du 18 septembre : 13 millions gagnés
Nos dossiers
- France395
- Science272
- Culture193
- Consommation173
- Patrimoine165
- Santé publique162
- IA162
- Sport159
Recevez notre sélection dans votre boîte mail
Le meilleur d’Actu Alt Plus : décryptages, chiffres et panoramas. Désinscription en 1 clic, zéro spam.
